-
首页
-
产品中心
物联感知产品
物联网行业产品
物联通信产品
商用产品
云端产品
-
解决方案
组网解决方案
平台解决方案
低速无人驾驶
5G+行业应用
- · 合规强制要求落地!四信智慧船舶动态感知方案实现船岸一体化智能监管
- · 四信5G路由器赋能造船门机安全监控,为重型吊装构筑“数字防线”
- · 五大场景“不掉线”!四信新品打造工业5G+WiFi6连接新引擎
- · 四信5G+--智能AGV上的通信路由器应用案例
- · 精准控车,秒级响应:四信5G车载网关赋能无人矿卡革新升级
- · 四信5G RedCap应用方案,加速奔向5G智慧工厂星辰大海
- · 从制造到智造!四信5G工业路由器赋能5G LAN全连接工厂建设
- · 四信5G工业路由器助力5G LAN智慧工厂应用方案加速落地
- · 5G工业路由器智慧塔吊无线监测方案,四信让施工安全看得见
- · 5G+智慧工厂数据采集监控方案 “数字工厂”到“物联工厂”
解决方案
- · 矿区、港口、环卫全上阵!四信车载网关如何破解通信难题?
- · 四信5G智能物流无人车方案,保障双十一仓储AGV稳定作业
- · 四信5G WiFi6路由器赋能移动机器人,破解跨区漫游卡顿断连难题
- · 既要通信可靠,又要边缘算力:四信系列车载网关选型指南
- · 全栈自主可控,毫秒无感漫游:四信全国产WiFi6 AGV工业通信方案
- · 四信5G LAN+WiFi融合专网落地车企,解绑柔性产线有线束缚
- · 自动驾驶系统安全要求国标发布,四信车规级5G方案护航行业合规
- · 一台网关,远程全通——四信车载视频网关如何成为矿山“隐形驾驶员”?
- · 四信智慧港口无人集卡方案,保障港区全天候智能运行
- · 算力的理性回归:自动驾驶下半场的算力之争
行业资讯
- · 南京"智扫清城":库萨科技具身智能机器人赋能城市精细化治理
- · 2026年Q3无人驾驶领域分布类型概览,中标规模创新高
- · 从单城试点到百城千项,无人环卫规模化落地的通信密码
- · 响应 “十五五” 规划|四信筑牢通信底座,赋能智能网联汽车产业升级
- · 低速无人车迈入放量期:多城部署超1.6万台,车载通信成规模化“隐形基建”
- · 割草机器人竞逐IFA:速腾聚创“孔雀”量产落地,四信FTV310打通车载通信链路
- · 矿山无人驾驶“二次下注”:产业资本为何押宝罗博网联?
- · 行业首款400V高压全冗余无人物流车易咖M6亮相,重构无人配送成本公式
- · 立足高原、辐射东南亚:云南探索“车路云一体化+跨境协同”特色范式
- · 告别“等图一个月”:L4级无图自动驾驶方案量产,无人配送进入“即买即用”时代
-
四信云
-
关于我们
关于四信
企业动态
商务合作
联系我们
-
技术支持






网联域控制器深度剖析:低速自动驾驶的通信枢纽与工程落地误区
方案优势

解决方案
解决方案
-
组网解决方案
-
5G+行业应用
-
工业物联网
-
智慧交通
-
智慧城市
-
新零售
-
智慧农业
-
智慧电力
-
安防监控
-
智慧环保
-
智慧水务
-
能源行业
-
智慧医疗
-
商业与金融
-
-
平台解决方案
-
供暖行业
-
智慧环保
-
-
低速无人驾驶
很多自动驾驶方案商把研发重心集中在智驾域的感知融合、路径规划算法上,却容易轻视整车对外通信节点。在露天矿、港口、环卫车队这类低速 L4 无人驾驶项目中,算法决定车辆能不能跑,通信决定车辆能不能安全、可管可控地规模化运营。
智慧矿山的无人矿卡、港口无人集卡,长期处于粉尘大、振动剧烈、无线信号波动的工况。车辆既要源源不断上报车况、定位、作业状态,又要接收云端调度、远程接管指令。一旦通信链路出现时延抖动、断连,轻则调度失效,重则带来安全风险。网联域控制器,正是为解决这一类痛点而诞生的车载通信计算单元。但工程现场经常出现概念混淆:把传统车载网关、T‑Box 直接等同于网联域控制器,选型失误,导致项目后期大量返工。本文从工程实践角度厘清网联域控制器的定位、能力边界,区分它和网关、T‑Box 的差异,并梳理落地选型要点。
一、网联域控制器的本质:不是决策大脑,是车‑云之间的数据枢纽
网联域控制器(C‑DCU)是面向自动驾驶场景,融合无线通信、车内总线管理、边缘预处理、远程运维的车载专用硬件。它不参与自动驾驶决策运算,智驾域控制器才负责感知、规划、行驶决策;网联域只做数据中转、预处理、链路管理,承担“桥梁”角色。
完整工作链路可以拆解为三层:
· 向下对接车内网络:接入 CAN/CAN‑FD、车载以太网,采集智驾域、车控域、定位单元、各类传感器的原始报文与状态数据;部分高端方案支持 IEEE 1588 PTP/gPTP 时钟同步,给多路传感器统一打时间戳,保障感知融合时序一致性。
· 本地边缘预处理:对原始数据过滤、压缩、协议转换,筛除无效冗余报文,避免全量数据直接上云造成带宽压力;注意这里的边缘处理以数据预处理为主,不等同于 AI 大模型推理算力。
· 向上对接外部世界:通过 5G/4G、V2X 等链路,把结构化车辆数据上传调度云平台;同时接收云端下发调度指令、远程控制信号、OTA 固件,安全校验后转发至车内对应的域控制器。
从整车 E/E 架构视角看,网联域有两种部署形态:
· 独立硬件形态:矿山、港口高可靠项目普遍采用,和智驾域、车控域物理解耦,即使智驾域宕机,依旧可以上报故障、接收远程急停指令;
· 能力融合形态:部分小型低速清扫车、园区车,将网联能力集成至车身域或者高性能车载网关内部,省去单独硬件,控制整机成本。
二、网联域控制器五大核心工程能力
抛开宣传话术,从项目实际交付看,合格的网联域控制器必须覆盖五大能力:
· 多源车辆数据采集:兼容传统 CAN 总线与高速 CAN‑FD、车载 T1 以太网,读取车速、电耗、故障码、定位信息、域控制器运行状态,完成多总线数据汇聚。
· 多链路冗余通信:支持双卡双 5G、异构网络备份。矿区、港口无线信号存在盲区与切换,单链路通信一旦中断,系统将失去远程管控能力,冗余链路是无人作业场景刚需。
· 轻量边缘预处理:本地完成报文过滤、数据压缩、协议解析。弱网环境下,不需要把全部原始数据上传云端,减少流量开销,降低端云交互时延。
· 安全可靠的云侧通道:建立加密长连接,支撑车辆状态可视化、远程调度、远程接管信令传输,是车队集中管控的基础。
· 设备与链路状态管理:实时监控蜂窝链路、总线接口、硬件运行状态,链路异常自动切换备份链路,触发本地告警日志,便于后期问题回溯。
三、容易混淆:车载网关、T‑Box 与网联域控制器的边界对比
采购阶段,技术人员最容易把三类产品混为一谈,三者存在技术演进关系,但能力定位有明显区分。
|
对比项 |
传统车载网关 |
T‑Box(乘用车) |
网联域控制器 |
|
核心定位 |
车内网络路由转发 |
车辆基础联网、车机信息服务 |
面向自动驾驶的车内外通信与边缘处理单元 |
|
通信能力 |
以车内报文转发为主,外置通信模块 |
单路蜂窝网络,通信能力有限 |
多卡多链路冗余,支持 5G、V2X |
|
边缘处理 |
几乎无处理能力,仅转发 |
算力弱,只做简单透传 |
具备边缘预处理,支持数据过滤、协议转换 |
|
时间同步 |
大多不支持 PTP/gPTP |
基本无硬件时钟同步 |
硬件支持 PTP/gPTP,支撑传感器时间戳对齐 |
|
适配场景 |
传统车辆网络隔离、报文路由 |
乘用车联网、普通车队管理 |
无人矿卡、无人集卡、Robotaxi、大型环卫车队 |
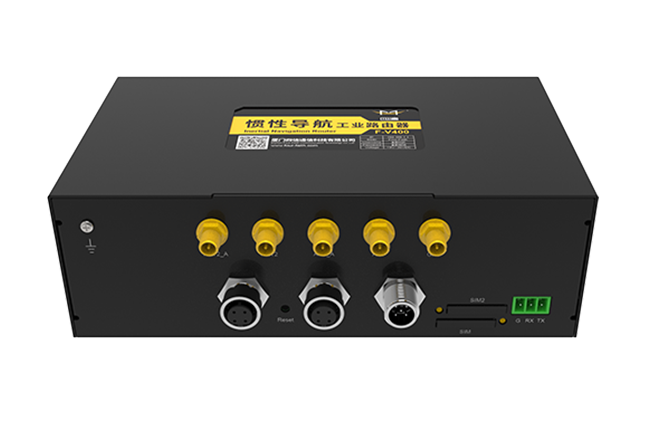
现实工程中并不是必须采购标称“网联域控制器”字样的硬件。很多轻量化低速项目,会选用具备增强边缘处理、TSN 时钟同步、多路网口的工业级车载网关,承接网联域的功能角色。像四信 FTV310 车载网关,原生搭载多路 CAN‑FD、车载 T1 以太网,支持 gPTP 时间同步、双 5G 链路冗余,宽温抗振的硬件设计适配矿区、港口恶劣工况,可承接域间报文转发、数据预处理、网络安全隔离、远程运维等网联域核心工作,能够和市面主流智驾域、车控域快速联调,以轻量化方案补齐整车通信能力。
简单理解:网联域控制器是能力定义,不一定对应一款专有硬件;硬件选型优先看接口、同步、冗余、环境指标,而不是产品名称。
四、为什么无人矿卡等特种场景对网联通信单元要求严苛
露天矿山的工况,对通信设备提出远高于普通乘用车的要求:
· 恶劣物理工况:高粉尘、剧烈振动、高低温交替,普通消费级或者乘用车 T‑Box 很容易出现硬件失效;设备必须满足工业宽温、抗振、电源反接保护等设计。
· 通信实时性约束:矿卡作业时调度指令、远程接管指令对时延敏感,通信抖动过大,直接影响作业安全,边缘预处理能力可以降低对上行带宽的依赖。
· 故障独立可控要求:理想架构下,通信单元不能依赖智驾域运行。即便自动驾驶计算单元死机,通信硬件仍需要保持在线,上报故障状态、接收远程急停指令。
· 集群协同需求:多台矿卡编队作业,车辆之间、车和调度平台需要统一时间基准,时钟同步能力直接影响多车协同调度的准确性。
五、B2B 项目选型网联类设备的实操评估清单
选型不能只看宣传的 5G 速率,工程师需要逐项核对以下维度:
· 接口资源:CAN/CAN‑FD 数量、车载 100BASE‑T1 以太网、普通千兆以太网,预留后期传感器扩展余量。矿山项目经常出现前期接口数量评估不足,后期增加设备只能外加转换器,增加故障点。
· 通信冗余方案:是否支持双 5G/多 SIM 链路,链路故障自动切换策略,eSIM 是否适配项目需要。
· 时间同步能力:硬件是否支持 PTP/gPTP 协议。多传感器融合、多车集群调度场景,微秒级时钟同步是刚需。
· 边缘处理能力:能否本地完成 CAN 报文过滤、数据压缩,支持二次开发,适配私有调度协议。
· 环境与供电指标:工作温度、抗振动等级、宽压输入、EMC 防护,矿山港口严禁直接套用乘用车规格硬件。
· 网络安全隔离:支持 VLAN 划分,隔离车内控制网络与外网通信,防止外部网络入侵影响智驾、车控域安全。
· 运维能力:远程 FOTA 升级、本地/远程日志采集、故障告警,规模化车队运维中,该指标重要性不亚于硬件性能。
· 联调适配能力:能否和市面上主流智驾域、车控域做适配,供应商有无同类无人矿卡、港口项目落地经验。
六、不同低速无人驾驶场景的选型策略
· 露天无人矿卡:优先独立通信硬件,保证和智驾域解耦。重点考核双链路冗余、gPTP 时钟同步、宽温抗振、日志留存。不建议直接使用乘用车 T‑Box。
· 港口无人集卡与 AGV:高度看重 TSN 网络、时钟同步,对接本地场站调度系统,保障多车协同调度时序准确。
· 无人清扫车、园区配送车:车队规模大,成本压力突出。不必追求完整规格的网联域控制器硬件,可以采用高性能车载网关来承接网联域大部分功能,平衡成本与功能需求。
· Robotaxi 载人无人车:整车架构完整,网联域承担调度、远程监控、数据回传,必须做好内外网安全隔离。
更多详情案例,请联系我们的专家团队
厦门四信通信科技有限公司(版权所有)闽ICP备08106834号-1 ©2008-2026  闽公网安备
35021102001059号
关注我们